Raise Robotics hebt die Ingenieurkapazität für Skalierung hervor
Raise Robotics wird RoboBusiness nutzen, um zu erörtern, wie Ingenieurkapazitäten bei der Skalierung von Feldrobotern zugewiesen werden sollten, eine Frage von direkter Relevanz für Anbieter der industriellen Automatisierung.
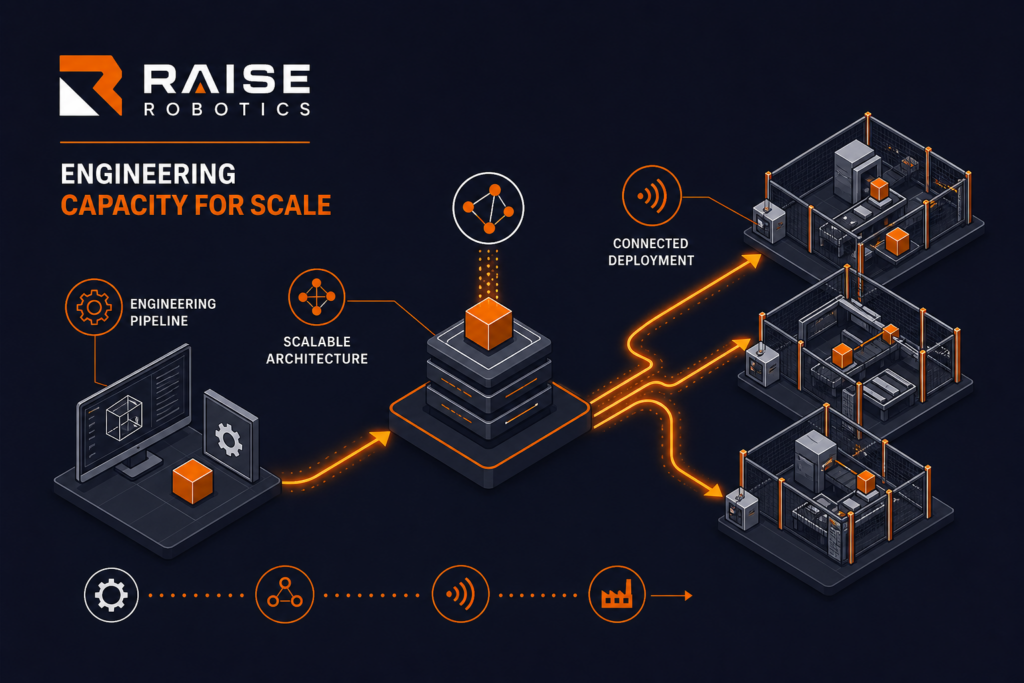
Raise Robotics nutzt RoboBusiness 2026, um die Aufmerksamkeit auf ein Problem zu lenken, das weit über Bau und Einsatz vor Ort hinausgeht: Wie Roboterunternehmen knappe Ingenieurkapazitäten zuweisen, während sie von Pilotprojekten zu wiederholbaren Skalierungen übergehen. Laut The Robot Report wird Kenrick Tjandra, der die Roboterimplementierung bei Raise Robotics leitet, eine Sitzung mit dem Titel „Schließen der Fähigkeitslücke: Ein Führungsrahmen für die Skalierung von Feldrobotik“ präsentieren. Die Sitzung soll eine Entscheidungsregel zur Zuweisung von Ingenieurressourcen und ein Vokabular für zwei verborgene Fehlermodi skizzieren, die das Wachstum der Implementierung untergraben können. Für Produktionsleiter und Automatisierungsintegratoren ist das Thema vertraut: Viele Robotikprogramme scheitern nicht, weil die Kernmaschine eine Aufgabe nicht ausführen kann, sondern weil Organisationen Schwierigkeiten haben, Unterstützung, Inbetriebnahme, Prozesswissen und Änderungsmanagement über mehrere Standorte hinweg zu standardisieren.
Von Pilot-Erfolgen zu Disziplin in der Implementierung
Das von Raise Robotics beschriebene Skalierungsproblem spiegelt ein breiteres Muster in der industriellen Automatisierung wider. Eine Roboterzelle, die in einer Umgebung funktioniert, hängt oft von Expertenintervention, undocumented Prozessanpassungen oder ungewöhnlich hoher Ingenieuraufmerksamkeit ab. Das mag in einem frühen Machbarkeitsnachweis akzeptabel sein, wird jedoch kostspielig, wenn ein Anbieter das System über Werke, Schichten oder Kundenstandorte hinweg replizieren muss. McKinsey hat ebenfalls argumentiert, dass Hersteller über die Pilotphase hinaus skalieren müssen, indem sie die Abhängigkeit von knapper Expertise reduzieren und Resilienz in die Abläufe einbauen. Praktisch bedeutet dies, dass Ingenieurteams entscheiden müssen, ob ihre nächste Stunde besser damit verbracht wird, Randfälle zu debuggen, die Robustheit der Software zu verbessern, die Vorrichtungen zu vereinfachen, die Bedienerschnittstellen zu standardisieren oder den Prozess so umzugestalten, dass weniger Unterstützung im Feld benötigt wird.
Diese Frage ist für etablierte Roboteranbieter ebenso wichtig wie für jüngere Robotikunternehmen. Integratoren, die mit ABB, KUKA, FANUC, Yaskawa, Universal Robots oder Doosan arbeiten, stehen routinemäßig vor Abwägungen zwischen Anpassung und Wiederholbarkeit. Eine hochgradig maßgeschneiderte Roboter-Schweißzelle kann ein Projekt technisch gewinnen, wird jedoch schwierig schnell in Betrieb zu nehmen oder konsistent über das Netzwerk eines Kunden zu warten. Umgekehrt kann eine modularere Architektur mit standardisierten Brennerpaketen, Positionierern, Sicherheitslogik und HMI-Vorlagen die Ingenieurlast reduzieren und die Lebenszykluskosten verbessern. Die gleiche Logik gilt für mobile oder Feldrobotik: Die Skalierung der Implementierung hängt nicht nur von der Hardwarefähigkeit ab, sondern auch davon, wie viel Ingenieureffort jede zusätzliche Installation benötigt.
Warum die Zuweisung von Ingenieuren zu einem strategischen Thema wird
Die erneute Fokussierung auf die Ingenieurzuweisung spiegelt auch die wachsende Komplexität von Roboteranwendungen wider. Da Roboteranbieter KI-basierte Wahrnehmung, adaptive Routenplanung, Fernüberwachung und cloudverbundene Diagnosen hinzufügen, werden Ingenieurteams gebeten, mehr Schichten des Stacks zu unterstützen. Eine weitere Sitzung bei RoboBusiness, die von The Robot Report hervorgehoben wird, wird untersuchen, wie physische KI skalieren kann, und betont, dass die Branche nun Softwareambitionen mit Disziplin in der Implementierung in Einklang bringt. Für B2B-Käufer ist die zentrale Frage nicht mehr einfach, ob ein Roboter eine Aufgabe in einer kontrollierten Demo ausführen kann, sondern ob der Anbieter die Anwendung mit vorhersehbaren Vorlaufzeiten, Schulungsanforderungen und Servicemodellen industrialisieren kann.
Standards und Compliance fügen eine weitere Ebene zur Kapazitätsherausforderung hinzu. Bei der Integration von Industrierobotern müssen Ingenieurressourcen nicht nur die Prozessleistung abdecken, sondern auch Risikobewertung, funktionale Sicherheit und die Konformität mit geltenden Standards wie ISO 10218 für Industrieroboter, ISO/TS 15066 für kollaborative Anwendungen und relevante IEC und EN Anforderungen an die elektrische und maschinelle Sicherheit. Dies ist besonders relevant, wenn Unternehmen über Cobots als Abkürzung zur schnellen Implementierung diskutieren. Wie ein praktischer Automatisierungsleitfaden anmerkt, ist ein kollaborativer Roboter nicht von Natur aus in jeder Anwendung sicher; das gesamte System und die Aufgabe müssen bewertet werden, insbesondere wenn Werkzeuge wie Schweißbrenner oder scharfe Endeffektoren beteiligt sind, wie im Fairino-Artikel zitiert, der die NIST-Prinzipien zu kollaborativen Anwendungen hervorhebt. Für Ingenieurmanager bedeutet das, dass die Kapazitätsplanung Sicherheitsvalidierung, Dokumentation und Schulung der Bediener umfassen muss, nicht nur die Programmierung des Roboters.
Was das für Schweißzellenintegratoren bedeutet
Für Anbieter von Roboterschweiß- und Cobot-Schweißlösungen ist die Diskussion von Raise Robotics direkt relevant, da die Schweißautomatisierung oft eine Skalierungsbarriere nach der ersten erfolgreichen Installation erreicht. Eine Zelle kann in einer Pilotlinie eine akzeptable Schweißqualität produzieren, erfordert jedoch häufige Interventionen von leitenden Schweißingenieuren, um die Gelenkvariationen, den Zugang zum Brenner, Spritzer, Verformungen oder die Teilepräsentation zu steuern. Wenn dasselbe Konzept auf mehrere SKUs oder Werke ausgerollt wird, kann die Ingenieurkapazität schnell zum Flaschenhals werden. Integratoren benötigen daher eine klare Regel, wo die Expertenzeit den größten Hebel erzeugt: Schweißverfahren verfeinern, Nahtverfolgung verbessern, Vorrichtungen standardisieren, Offline-Programmbibliotheken erweitern oder die Zelle so umgestalten, dass Bediener von häufigen Fehlern ohne Spezialunterstützung wiederherstellen können.
Hier werden Plattformentscheidungen entscheidend. Integratoren, die Zellen um ABB OmniCore, KUKA KR-Systeme, FANUC Arc Mate-Plattformen, Yaskawa Motoman-Schweißroboter, Universal Robots-Cobot-Arme oder Doosan-kollaborative Roboter bauen, stehen alle vor ähnlichen Skalierungsfragen. Das gewinnende Design ist selten das mit dem meisten benutzerdefinierten Code; es ist normalerweise das, das Prozessfähigkeit mit Wartungsfreundlichkeit, Sicherheit und wiederholbarer Inbetriebnahme in Einklang bringt. Für Schweißzellen kann das bedeuten, gemeinsame Brennerreinigungsstationen, harmonisierte SPS- und Sicherheitsarchitekturen, wiederverwendbare Schweißparameterdatenbanken und digitale Servicetools zu verwenden, die die Ingenieurzeit vor Ort reduzieren. Es kann auch bedeuten, früh zu entscheiden, ob ein kollaboratives Format tatsächlich geeignet ist oder ob eine herkömmliche geschützte Zelle eine bessere Durchsatz-, Prozessstabilität und Konformität mit ISO- und EN-Maschinenrichtlinien bietet.
Breitere Implikationen für Automatisierungsanbieter
Der Wert der Sitzung von Raise Robotics liegt darin, die Skalierung als ein organisatorisches Designproblem und nicht nur als ein Robotikproblem neu zu formulieren. Automatisierungsanbieter, die im Bereich Fertigung, Logistik, Feldoperationen oder Metallverarbeitung wachsen möchten, müssen verstehen, welche Ingenieuraufgaben dauerhafte Fähigkeiten schaffen und welche lediglich fragile Implementierungen am Laufen halten. Diese Unterscheidung beeinflusst die Marge, die Servicefähigkeit und das Vertrauen der Kunden. Sie beeinflusst auch die Beschaffungsentscheidungen, da Tier-1-Hersteller und KMU-Fertiger zunehmend bewerten, ob ein Automatisierungspartner eine Lösung über Linien und Standorte hinweg ohne übermäßige Abhängigkeit von wenigen Experten replizieren kann.
Für Unternehmen, die neue Roboterschweißzellen oder kollaborative Schweißstationen planen, ist die Lektion einfach: Skalierbarkeit sollte von Anfang an konstruiert werden, nicht nach einem erfolgreichen Pilotprojekt hinzugefügt werden. Leser, die bewerten, wie Ingenieureffort über Schweißautomatisierungsprojekte verteilt werden kann, können ein Angebot anfordern, um Zellarchitekturen, Sicherheitskonzepte und Implementierungsmodelle zu vergleichen, die für wiederholbare industrielle Skalierungen geeignet sind.
Related articles
Angebot anfordern
Suchen Sie eine bestimmte Konfiguration oder möchten Sie über unseren aktuellen Bestand sprechen? Erzählen Sie uns von Ihrem Projekt — wir antworten innerhalb von 24 Stunden aus unserem Büro in Bilbao.