Quand les robots industriels se trompent : Risque, confiance et contrôle
Les fabricants automatisent plus rapidement, mais les erreurs des robots soulèvent encore des questions sur la confiance, l'escalade et la responsabilité. Voici ce que les équipes de production et les intégrateurs de cellules de soudage doivent aborder.
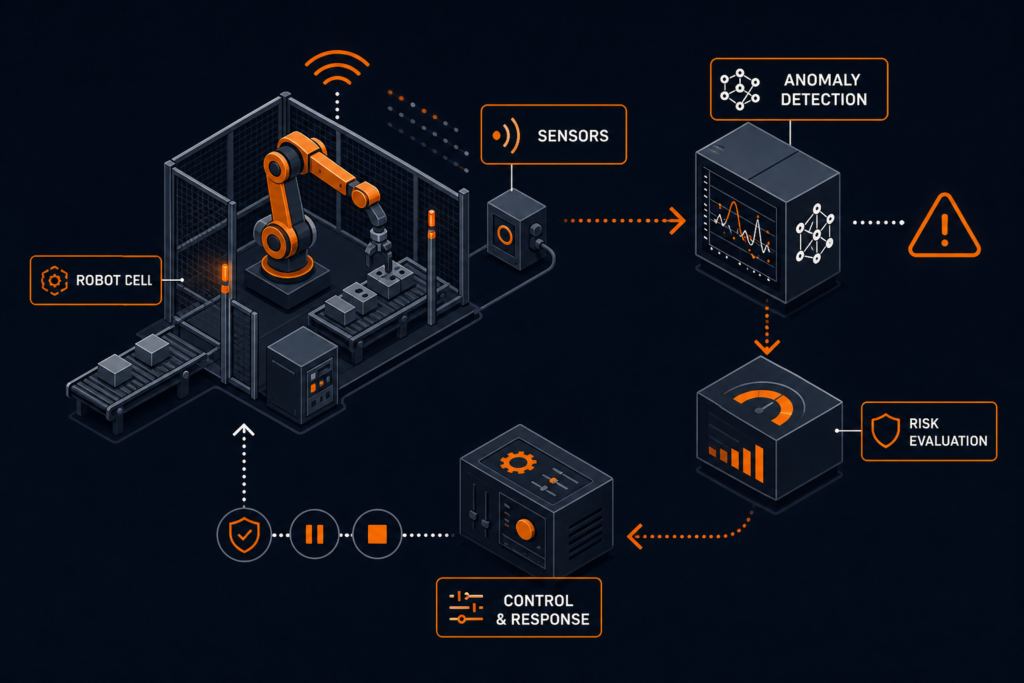
Un article d’opinion récemment publié par Robotics & Automation News a posé une question pratique que de nombreuses usines évitent encore jusqu’à ce qu’un arrêt de ligne ou une échappée de qualité force la question : que se passe-t-il lorsque le robot se trompe ? La question est importante car l’automatisation industrielle est généralement évaluée par le temps de cycle, le temps de fonctionnement et l’efficacité du travail, tandis que la réponse humaine à une erreur suspectée du robot reste souvent mal définie. Dans les environnements de production, un opérateur peut remarquer un chemin de torche dérivant, une pièce mal positionnée dans un dispositif, un système de vision acceptant une mauvaise orientation, ou un robot collaboratif répétant une séquence défectueuse avec une parfaite cohérence. Un robot peut donc respecter le temps de takt et créer néanmoins un risque opérationnel si l’organisation n’a pas défini comment les travailleurs contestent les décisions de la machine, qui a l’autorité d’intervenir, et comment l’événement est enquêté sans compromettre la sécurité ou le throughput.
La performance du robot ne supprime pas la nécessité d’un défi humain
Le problème central n’est pas de savoir si les robots font des erreurs de la même manière que les humains, mais si les systèmes automatisés peuvent échouer de manière plus difficile à remettre en question pour les équipes. Dans le soudage et l’assemblage, la répétabilité peut créer un faux sentiment de certitude. Si un bras FANUC, ABB, KUKA ou Yaskawa répète un chemin programmé dans les spécifications, les équipes de production peuvent supposer que le processus reste valide même lorsque la variation en amont a modifié les conditions réelles. Il en va de même pour les déploiements de cobots de Universal Robots ou Doosan, où la facilité de programmation peut accélérer l’adoption mais n’élimine pas la nécessité d’un contrôle de changement discipliné. Selon l’article original, les fabricants ont besoin de processus clairs qui permettent aux opérateurs expérimentés de contester en toute sécurité les erreurs suspectées des robots. Cela s’aligne avec les commentaires plus larges de l’industrie selon lesquels les échecs d’automatisation sont souvent des échecs systémiques impliquant des outils, des capteurs, de la programmation, de la maintenance et de la supervision plutôt qu’un défaut unique du robot, comme discuté par Formic et TrackFuture.ai.
Pour les responsables de production, cela signifie que la gouvernance des robots doit être considérée comme une partie de l’ingénierie des processus, et non seulement de la sécurité des machines. Un opérateur de ligne qui voit un profil de cordon de soudure médiocre, un excès d’éclaboussures, une correction de suivi de joint manquée ou une pénétration incohérente doit avoir un chemin d’escalade défini. Ce chemin devrait inclure des procédures d’arrêt sécurisées, un enregistrement des défauts, la traçabilité des changements de recettes ou de programmes, et un processus de révision impliquant la maintenance, la qualité et l’ingénierie de fabrication. Sans cette structure, les usines risquent deux échecs opposés : les opérateurs ignorent les problèmes réels parce qu’ils supposent que la machine doit avoir raison, ou les opérateurs arrêtent le processus trop souvent parce qu’ils ne font pas confiance à l’automatisation. Aucun de ces résultats ne soutient une production stable.
Les normes définissent la sécurité, mais la confiance dépend des procédures
Les normes européennes et internationales fournissent déjà un cadre pour l’intégration sécurisée des robots, mais elles ne créent pas à elles seules une confiance organisationnelle. Les systèmes de robots industriels sont généralement conçus autour de ISO 10218 pour la sécurité des robots, tandis que les applications collaboratives font également référence à ISO/TS 15066. L’architecture de sécurité fonctionnelle est généralement développée conformément à IEC 60204-1 pour les équipements électriques des machines, ISO 13849 ou IEC 62061 pour les systèmes de contrôle liés à la sécurité, et aux normes harmonisées EN pertinentes dans le cadre de la réglementation sur les machines en Europe. Ces normes aident à définir le comportement d’arrêt d’urgence, la protection, les interlocks, la vitesse sécurisée, la position limitée sécurisée et les conditions de redémarrage. Elles sont essentielles, mais elles répondent principalement à la question de savoir si un système est sûr à utiliser, et non à la façon dont une usine doit réagir lorsqu’un opérateur croit que le robot produit le mauvais résultat.
Ce fossé devient plus visible à mesure que les cellules intègrent la vision, la recherche de joint, des paramètres de soudage adaptatifs et l’optimisation assistée par l’IA. Un robot peut rester dans toutes les limites de sécurité validées et produire néanmoins des déchets parce qu’un capteur a dérivé, un dispositif s’est usé, un lot de pièces a changé dimensionnellement, ou une mise à jour logicielle a modifié un seuil de décision. La conception de l’interface homme-machine devient donc critique. Les messages d’alarme doivent être compréhensibles, les historiques d’événements accessibles, et les permissions de contournement contrôlées. Les opérateurs ont besoin d’une formation non seulement sur la façon de faire fonctionner la cellule, mais aussi sur ce à quoi ressemblent les signatures de processus anormales et quand une intervention est justifiée. Les usines qui formalisent ce processus de défi récupèrent généralement plus rapidement des défauts et génèrent de meilleures données sur les causes profondes pour une amélioration continue.
Ce que cela signifie pour les intégrateurs de cellules de soudage
Pour le soudage robotique et le soudage avec cobot, les implications sont directes. Les cellules de soudage sont particulièrement sensibles aux petites déviations car la stabilité de l’arc, l’ajustement des joints, l’angle de la torche, l’état du fil et l’apport de chaleur interagissent tous. Un robot peut exécuter le chemin programmé exactement alors que la qualité du soudage se dégrade en raison de variations de pièces ou de problèmes de consommables. Les intégrateurs concevant des cellules pour des applications MIG/MAG, TIG ou laser-hybrides doivent donc prévoir une intervention contrôlée. Cela inclut un maintien robuste, une vérification de la présence des pièces, une surveillance des paramètres de soudage, des arbres de défauts IHM clairs, et un enregistrement des données qui lie les plannings de soudage aux identifiants des pièces et aux actions des opérateurs. Les intégrateurs devraient également envisager la modularité, car un système qui ne peut pas évoluer a tendance à accumuler des solutions de contournement plutôt que des corrections techniques, un point également soulevé dans les commentaires sur la flexibilité des systèmes de soudage avec cobot par THG Automation.
Il existe également une dimension liée à la main-d’œuvre. Les soudeurs et opérateurs qualifiés détectent souvent des dérives de processus subtiles avant qu’un tableau de bord ne le fasse. Leur jugement devrait être intégré dans la conception de la cellule à travers des interfaces pratiques, des modes de récupération d’enseignement, un accès à la maintenance et une priorisation sensée des alarmes. Dans la fabrication à haute mixité, les cellules de soudage collaboratif peuvent bénéficier d’une logique d’escalade plus simple et d’une vérification plus rapide des recettes, tandis que les lignes automobiles à haut volume peuvent nécessiter une intégration plus profonde avec les MES, la traçabilité qualité et le contrôle statistique des processus. Dans les deux cas, l’objectif est le même : empêcher le robot de devenir une autorité incontestée. Les meilleures cellules de soudage ne sont pas celles qui éliminent le jugement humain, mais celles qui le canalisent en toute sécurité et de manière cohérente dans le processus automatisé.
Pour les acheteurs et les intégrateurs, le débat actuel rappelle que le choix du robot n’est qu’une partie du succès du projet. Que le bras provienne d’ABB, KUKA, FANUC, Yaskawa, Universal Robots ou Doosan, les facteurs décisifs se situent souvent au niveau du système : répétabilité du maintien, stratégie de détection, validation de la sécurité, formation des opérateurs, discipline de maintenance et gouvernance de l’escalade. Alors que de plus en plus de fabricants poursuivent l’automatisation pour faire face aux pénuries de main-d’œuvre et à la cohérence de la qualité, ils auront besoin de spécifications d’approvisionnement qui demandent non seulement le temps de cycle et la charge utile, mais aussi la transparence des défauts, la logique d’intervention et la conformité aux normes. Les entreprises planifiant une nouvelle cellule de soudage robotique ou un retrofit de soudage avec cobot peuvent utiliser ce moment pour examiner comment leur futur système gérera le désaccord entre la sortie de la machine et le jugement de l’opérateur.
Les lecteurs évaluant ces exigences pour une nouvelle installation ou mise à niveau peuvent demander un devis pour un examen du concept de cellule de soudage, y compris l’architecture de sécurité, la surveillance des processus et la conception de l’intervention des opérateurs adaptée à leur environnement de production.
Articles liés
Demander un devis
Vous cherchez une configuration spécifique ou souhaitez discuter de notre stock actuel ? Parlez-nous de votre projet — nous répondons sous 24 heures depuis notre bureau de Bilbao.