Lecciones de Robótica Centrada en el Usuario de Charlie Kemp para la Soldadura
El trabajo de Charlie Kemp en robótica asistencial destaca una lección práctica para la automatización industrial: los robots útiles comienzan con las necesidades del usuario, el diseño de tareas y la interacción humana segura.
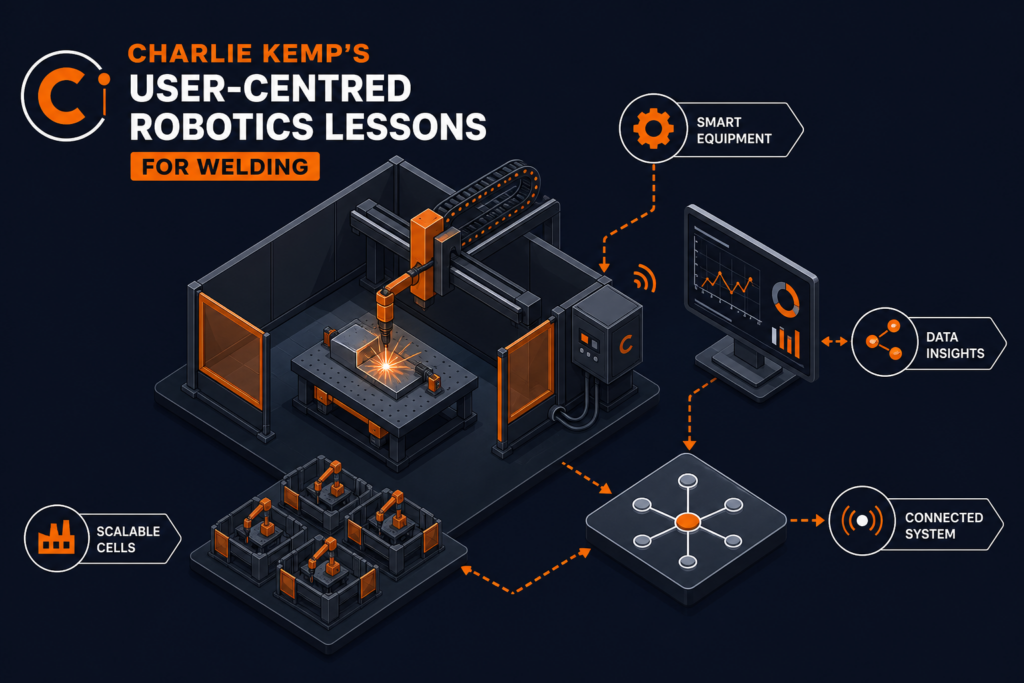
El perfil de Charlie Kemp en la Guía de Robots de IEEE Spectrum Robotics ofrece una perspectiva que va más allá de la tecnología asistencial y se adentra en la automatización industrial convencional. En la publicación original, Kemp describe una carrera moldeada por estudios de inteligencia artificial en el MIT, trabajo académico en robótica de salud y el desarrollo del manipulador móvil Stretch de Hello Robot. El tema central es sencillo: los robots útiles se construyen entendiendo a las personas que los utilizarán y los entornos en los que deben operar. Ese principio es altamente relevante para los gerentes de producción y los equipos de automatización de soldadura, donde el éxito técnico de una celda robótica depende no solo de la carga útil del robot, el alcance o el tiempo de arco, sino también del flujo de trabajo del operador, el acceso a los dispositivos de sujeción, las rutinas de mantenimiento y la variabilidad del proceso.
El trasfondo de Kemp ayuda a explicar por qué este mensaje tiene peso. Según su sitio personal, fundó el Laboratorio de Robótica de Salud en Georgia Tech y más tarde cofundó Hello Robot en 2017 con Aaron Edsinger, después de completar su doctorado en el MIT bajo la supervisión de Rod Brooks Charlie Kemp. Su trabajo se ha centrado en la manipulación móvil, la interacción humano-robot y los sistemas asistenciales destinados a funcionar en hogares y lugares de trabajo reales en lugar de en entornos de laboratorio controlados. El perfil de la Guía de Robots enfatiza que Stretch fue desarrollado para ayudar a las personas con tareas cotidianas y apoyar la vida independiente ROBOTS: Tu Guía para el Mundo de la Robótica. Para los lectores industriales, esa trayectoria importa porque refleja una disciplina de diseño cada vez más visible en la fabricación: los robots ya no se juzgan solo por su rendimiento en movimiento, sino por cuán efectivamente se integran en procesos mixtos humano-máquina.
Robótica centrada en el usuario más allá del laboratorio
Un enfoque centrado en el usuario tiene paralelismos directos en la automatización de soldadura. En la robótica asistencial, el desafío suele ser la incertidumbre: espacios desordenados, posiciones de objetos cambiantes e interacción cercana con usuarios no expertos. En la soldadura, la incertidumbre es diferente pero no menos significativa: tolerancias de piezas, variación de puntos de soldadura, distorsión térmica, desgaste de la antorcha, acumulación de salpicaduras y diferencias entre operadores en la carga y la inspección. El énfasis de Kemp en observar a los usuarios reales y diseñar en torno a las limitaciones prácticas sugiere una disciplina útil para la ingeniería de celdas de soldadura. En lugar de comenzar solo con la selección del robot, los integradores empiezan cada vez más con la mapeo de tareas: dónde se colocan los operadores, cómo se presentan las piezas, con qué frecuencia se cambian los consumibles, cómo se maneja el retrabajo y qué soldaduras realmente justifican la ejecución robótica.
Esto es particularmente relevante a medida que los fabricantes evalúan tanto celdas robóticas tradicionales de seis ejes como sistemas de soldadura colaborativa. Los grandes proveedores de robots industriales como ABB, KUKA, FANUC y Yaskawa siguen siendo la opción predeterminada para la soldadura por arco de alto ciclo de trabajo, especialmente donde la carga útil, el alcance y la integración con posicionadores son críticos. Al mismo tiempo, las plataformas de cobots de Universal Robots y Doosan están siendo evaluadas para aplicaciones de menor volumen y mayor mezcla donde la facilidad de programación y la proximidad del operador son importantes. La experiencia de Kemp en robótica asistencial no se traduce directamente en parámetros de proceso de soldadura, pero refuerza una lección de ingeniería más amplia: la utilidad del robot depende del diseño total del sistema, incluidas las interfaces, la arquitectura de seguridad y la adaptación a los patrones de trabajo humano.
Por qué la observación práctica es importante en el diseño de automatización
Una de las conclusiones más fuertes de la carrera de Kemp es que la exposición en el campo cambia las prioridades de ingeniería. Diseñar robots para personas con discapacidades requiere atención a casos extremos, accesibilidad, controles intuitivos y recuperación ante fallos. En la fabricación, un pensamiento similar puede mejorar los resultados de implementación. Una celda de soldadura que parece eficiente en simulación puede tener un rendimiento inferior si la carga del dispositivo de sujeción es incómoda, si la limpieza de la antorcha es difícil de acceder o si la HMI es demasiado compleja para la resolución de problemas a nivel de turno. La observación práctica a menudo revela que el tiempo de inactividad es impulsado menos por el movimiento del robot y más por detalles periféricos como el enrutamiento de cables, la contaminación de sensores, la mala ubicación de piezas o la entrega inconsistente entre pasos manuales y automatizados.
Ese conocimiento se alinea con la práctica industrial actual bajo los marcos de seguridad de maquinaria y robots europeos e internacionales. Los integradores que trabajan en celdas de soldadura robótica deben tener en cuenta normas como ISO 10218 para la seguridad de robots industriales, ISO/TS 15066 donde la operación colaborativa es relevante, y requisitos más amplios de maquinaria bajo las normas IEC y EN para sistemas eléctricos, salvaguardias y evaluación de riesgos. En aplicaciones de soldadura, consideraciones específicas del proceso como la extracción de humo, la protección contra destellos de arco y el acceso seguro para el mantenimiento siguen siendo esenciales, independientemente de si la marca del robot es ABB, KUKA, FANUC, Yaskawa, Universal Robots o Doosan. La mentalidad centrada en el usuario de Kemp apoya una interpretación más disciplinada de estas normas: el cumplimiento no debe tratarse como un ejercicio burocrático, sino como parte del diseño de una celda que las personas puedan operar de manera consistente y segura.
Lo que esto significa para los integradores de celdas de soldadura
Para los integradores de celdas de soldadura, la experiencia de Kemp señala un cambio práctico en la definición de proyectos. Los sistemas de soldadura robótica y de cobots más robustos no se especifican únicamente en función de la longitud de soldadura por hora o el tiempo de ciclo del robot. Se diseñan en torno al viaje completo del operador: carga de piezas, sujeción, acceso a la soldadura, inspección visual, reemplazo de consumibles y recuperación de fallos. Un método centrado en el usuario puede mejorar el diseño de dispositivos de sujeción, simplificar los ángulos de aproximación de la antorcha, reducir la necesidad de intervención manual incómoda y apoyar mejores diseños de HMI para el personal de producción. También fomenta conversaciones más tempranas sobre si una tarea es adecuada para un robot industrial fijo, una celda colaborativa o un diseño híbrido que combine soldadura manual con sub-operaciones automatizadas.
También hay una implicación estratégica para las pymes y los proveedores de Tier-1 que enfrentan restricciones laborales y variación de productos. La robótica asistencial ha avanzado al hacer que los sistemas sean más accesibles para no especialistas; la automatización de soldadura se mueve en una dirección similar a través de herramientas de programación fuera de línea, seguimiento de costuras, configuración asistida por visión y interfaces de enseñanza más fáciles. Sin embargo, la disciplina de ingeniería subyacente sigue siendo la misma: entender la tarea real antes de seleccionar la tecnología. El perfil de Kemp, respaldado por su experiencia publicada en manipulación móvil e interacción humano-robot Charlie Kemp, es un recordatorio de que la robótica tiene éxito cuando resuelve problemas concretos de los usuarios en lugar de demostrar capacidades técnicas aisladas.
De la robótica asistencial a decisiones en el piso de la fábrica
Para los fabricantes que planean nuevas inversiones en automatización de soldadura, la relevancia de la historia de Kemp es menos sobre copiar el hardware de robots asistenciales y más sobre adoptar la misma postura de ingeniería. Los robots útiles surgen de la observación cercana, pruebas iterativas y respeto por las personas que interactúan con el sistema todos los días. En las celdas de soldadura, eso significa validar la variación de piezas, la ergonomía del operador, el acceso al mantenimiento y las funciones de seguridad tan pronto como sea posible, y luego hacer coincidir esas realidades con la plataforma de robot y el paquete de proceso adecuados. Las empresas que revisan una nueva celda de soldadura robótica, una estación de soldadura de cobot o una modernización de una línea existente pueden utilizar esta perspectiva para afinar las especificaciones antes de la adquisición y reducir el riesgo de integración después de la instalación.
Los lectores que evalúan cómo los principios de robótica centrada en el usuario podrían mejorar un proyecto de celda de soldadura, desde el diseño del dispositivo de sujeción hasta la selección del robot y el diseño de seguridad, pueden solicitar un presupuesto para discutir los requisitos de aplicación con un integrador de soldadura robótica.
Artículos relacionados
Solicitar presupuesto
¿Buscas una configuración específica o quieres consultar nuestro stock actual? Cuéntanos sobre tu proyecto — respondemos en 24 horas desde nuestra oficina de Bilbao.